


[산업 인사이트 8-1호] Logistics 편
업체관리자
view : 92
4. 물류 자동화의 핵심은 Detection & Gripper다
피아이이 IR Deck은 Logistics 영역을 “Physical AI + Inspection H/W + AI Ops”로 정의하고, 물류 이동·분류·검사의 핵심을 Detection & Gripper로 제시합니다. 또한 단순 입력·설계된 반복 작업 로봇과 차별되는 로보틱스 AI 기술 고도화를 강조하고 있습니다.
이 표현이 중요한 이유는 명확합니다.
물류 작업은 단순히 로봇팔이 움직인다고 자동화되는 것이 아닙니다. 로봇이 물체를 정확히 인식해야 하고, 어느 물체를 먼저 집을지 판단해야 하며, 물체의 형태와 재질에 맞게 잡아야 합니다. 이 과정에서 Detection과 Gripper는 물류 로봇의 핵심 성능을 결정합니다.
Detection은 “무엇을 볼 것인가”의 문제입니다.
카메라와 3D 센서는 박스, 폴리백, 라벨, 바코드, 컨베이어, 작업자, 그리퍼 위치를 인식해야 합니다. AI Vision은 여러 물체가 겹쳐 있을 때 개별 물체를 분리하고, 최상단 물체를 찾아내며, Pick Target을 선정해야 합니다. 폴리백처럼 비정형 물체는 경계가 불명확하고, 구김과 접힘이 많으며, 표면 반사와 그림자가 발생하기 때문에 단순 바운딩 박스 인식만으로는 충분하지 않습니다.
따라서 물류 Detection에는 다음 기능이 필요합니다.
다중 물체 Segmentation,
최상단 물체 Detection,
3D Scan 기반 위치·높이·자세 인식,
Pick Target Selection,
바코드·라벨·OCR 인식,
작업자와 설비의 안전영역 인식,
이송 중 물체 추적,
반복 오류 패턴 분석.
피아이이 IR Deck의 Logistics 페이지도 PE Bag Loading 이후 3D Scan & Object Detection, Pick Target Selection, Pick Operation, Barcode Reading, Rotary Conveyor Place로 이어지는 프로세스를 제시하고 있습니다. 또한 다중 폴리백 Segmentation과 최상단 폴리백 Detection을 주요 기술 포인트로 제시합니다.
Gripper는 “어떻게 잡을 것인가”의 문제입니다.
물체가 박스처럼 딱딱하고 정형화되어 있으면 상대적으로 잡기 쉽습니다. 그러나 폴리백은 다릅니다. 폴리백은 얇고, 부드럽고, 미끄럽고, 형태가 계속 변합니다. 여러 개가 겹치면 한 개만 집기가 어렵고, 흡착이 실패하거나, 두 개 이상이 함께 딸려오거나, 집는 순간 형태가 변해 떨어질 수 있습니다.
McKinsey도 이커머스 물류에서 적재·상하차 자동화 장비가 다양한 형태와 포장, 특히 플라스틱 백을 처리하는 데 어려움을 겪는다고 지적한 바 있습니다.
따라서 Gripper에는 다음 기능이 필요합니다.
비정형 물체의 접촉면 확보,
흡착 압력 제어,
물체 손상 방지,
구김·접힘 대응,
다중 물체 동시 흡착 방지,
Pick 실패 감지,
재시도 동작 설계,
컨베이어 투입 위치 제어,
사이클타임 안정화.
결국 물류 자동화의 핵심은 “로봇팔” 자체가 아닙니다.
무엇을 집을지 판단하는 Detection과, 어떻게 안전하게 집을지 결정하는 Gripper가 물류 로보틱스 AI의 핵심입니다.
5. 비정형 폴리백은 물류 Physical AI의 대표 난제다
폴리백은 물류 자동화에서 가장 중요한 적용 대상 중 하나입니다.
이커머스와 패션, 생활용품, 소형 제품 배송에서는 비닐·PE Bag 형태의 포장이 많이 사용됩니다. 폴리백은 가볍고 비용이 낮고 다양한 제품을 포장할 수 있지만, 자동화 관점에서는 난이도가 높습니다.
첫 번째 난이도는 형태가 고정되어 있지 않다는 점입니다.
박스는 모서리와 면이 명확합니다. 반면 폴리백은 제품의 형태에 따라 모양이 달라지고, 접히거나 눌리거나 겹치면 외형이 계속 바뀝니다.
두 번째 난이도는 경계 인식입니다.
여러 개의 폴리백이 쌓여 있으면 하나의 큰 덩어리처럼 보일 수 있습니다. 특히 같은 색상이나 반투명 재질일 경우 개별 물체의 경계를 구분하기 어렵습니다. 이때 Semantic Segmentation과 Instance Segmentation이 중요합니다. Semantic Segmentation은 폴리백 영역을 구분하고, Instance Segmentation은 각각의 폴리백을 개별 객체로 분리합니다.
세 번째 난이도는 최상단 물체 선택입니다.
로봇이 하단 물체를 집으려 하면 상단 물체와 충돌하거나, 여러 개가 함께 끌려올 수 있습니다. 따라서 3D Scan과 Object Detection을 통해 가장 먼저 집을 수 있는 최상단 폴리백을 선정해야 합니다.
네 번째 난이도는 Picking 안정성입니다.
폴리백은 흡착면이 고르지 않고, 공기가 새거나, 표면이 접혀 흡착이 불안정해질 수 있습니다. Gripper는 단순 흡착이 아니라 압력, 접촉면, 물체 변형, 로봇 경로를 함께 고려해야 합니다.
다섯 번째 난이도는 후속 공정 연결입니다.
폴리백을 집는 것만으로 물류 자동화가 완성되지 않습니다. 집은 후에는 바코드를 읽고, 분류 위치를 판단하고, 회전 컨베이어나 소터에 정확히 배치해야 합니다. 이 과정에서 검사 데이터, 바코드 데이터, 로봇 동작 데이터, WMS 데이터가 연결되어야 합니다.
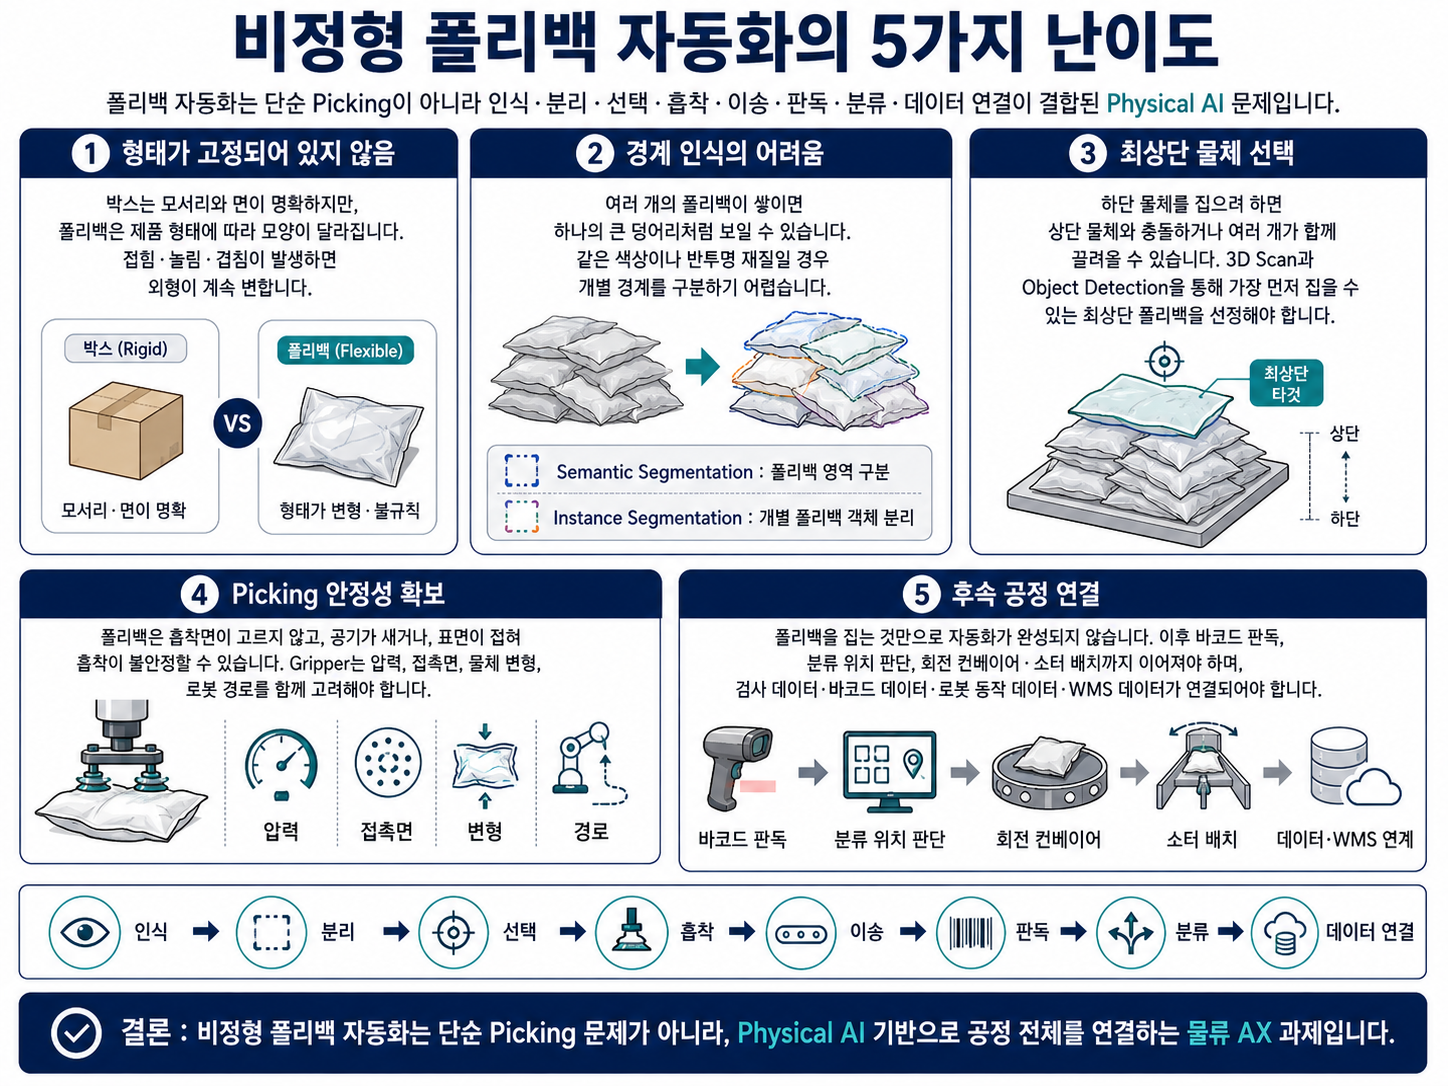
즉, 비정형 폴리백 자동화는 단순 Picking 문제가 아닙니다.
인식, 분리, 선택, 흡착, 이송, 판독, 분류, 데이터 연결이 하나의 흐름으로 작동해야 하는 Physical AI 문제입니다.
6. 물류 Physical AI는 보는 것처럼 AI에서 실행하는 AI로 확장된다
Automotive편에서 살펴본 것처럼 Physical AI는 보는 AI, 판단하는 AI, 실행하는 로봇이 결합될 때 현실화됩니다.
Logistics에서도 구조는 동일합니다.
첫 번째는 보는 역할입니다.
AI CCTV, 카메라, 3D 센서, 바코드 리더가 물류 현장의 물체, 작업자, 설비, 이동 방향, 적재 상태를 인식합니다. 폴리백, 박스, 토트, 컨베이어, 팔레트, 라벨, 바코드, 작업자 동선을 함께 봐야 합니다.
두 번째는 판단하는 역할입니다.
AI는 어느 물체를 먼저 집을지, 어떤 위치를 흡착할지, 단일 물체인지 다중 물체인지, 바코드가 보이는지, 재시도가 필요한지, 어느 컨베이어로 분류할지 판단합니다.
세 번째는 실행하는 역할입니다.
로봇, Gripper, AMR, Conveyor, Rotary Table, 자동화 장비가 실제 물리 작업을 수행합니다. Pick Operation, Second Loading, Barcode Reading, Place Rotary Conveyor 같은 동작이 연결됩니다.
네 번째는 운영하는 역할입니다.
AI Ops는 Picking 성공률, 실패 원인, 작업자 개입 빈도, 바코드 인식률, 장비 상태, 라인별 병목, 시간대별 물량 변동을 분석합니다. 이 데이터가 축적되면 단순 자동화 장비는 물류 운영 인프라로 확장됩니다.
피아이이 IR Deck은 AI 기반 검사, AI Observability, Physical AI를 융합해 AX를 추진하는 고객에게 Total Package를 제공하는 구조를 제시하고 있으며, Customer Value로 생산성, 고수율, 자동화, 무인화를 제시하고 있습니다.
물류에서도 이 구조는 그대로 적용됩니다.
AI Vision은 물체를 봅니다.
Inspection H/W는 현장 데이터를 만듭니다.
Physical AI/Robotics는 물체를 집고 이동시킵니다.
AI Observability와 AI Ops는 데이터를 연결해 운영을 고도화합니다.