


[산업 인사이트 6-1호] Automotive편
업체관리자
view : 106
4. 완성차 업체는 로봇과 휴머노이드에 투자하고 있다
자동차 산업의 로봇 투자는 이미 완성차 업체들의 전략에서 확인되고 있습니다.
현대자동차그룹은 보스턴다이나믹스 인수를 통해 로봇 부품 제조부터 스마트 물류 솔루션까지 연결되는 로보틱스 밸류체인을 구축하겠다고 설명했습니다. 이후 CES 2026에서는 AI Robotics 전략을 통해 그룹의 제조 역량, 계열사 밸류체인, 보스턴다이나믹스, AI 파트너십을 연결해 제조·물류·에너지·건설·시설관리 영역까지 확장하겠다는 방향을 제시했습니다.
테슬라는 옵티머스를 범용 이족보행 자율 휴머노이드 로봇으로 설명하며, 위험하거나 반복적이거나 지루한 작업을 수행하는 것을 목표로 하고 있습니다. 이를 위해 균형, 내비게이션, 인식, 물리적 상호작용을 가능하게 하는 소프트웨어 스택이 필요하다고 밝히고 있습니다.
BMW는 미국 스파르탄버그 공장에서 Figure 02 휴머노이드 로봇을 실제 생산환경에서 테스트했습니다. BMW는 해당 로봇이 부품을 특수 Fixture에 배치하는 작업을 수행했고, 정밀한 부품 위치 결정과 양손 조작, 촉각 기능이 중요하다고 설명했습니다.
여기서 중요한 것은 로봇의 외형이 아닙니다.
핵심은 로봇이 현장을 보고, 이해하고, 판단하고, 실제 물리적 작업을 수행하는 방향으로 이동하고 있다는 점입니다.
5. Physical AI는 제조 현장의 “보는 AI”를 “실행하는 AI”로 확장한다
NVIDIA는 Physical AI를 카메라, 로봇, 자율주행차와 같은 자율 시스템이 물리 세계를 인식하고, 이해하고, 추론하며, 복잡한 행동을 수행하거나 조율하도록 하는 기술로 설명합니다. 즉 Physical AI는 단순한 소프트웨어 AI가 아니라 실제 공정과 물리 장비를 움직이는 AI입니다.
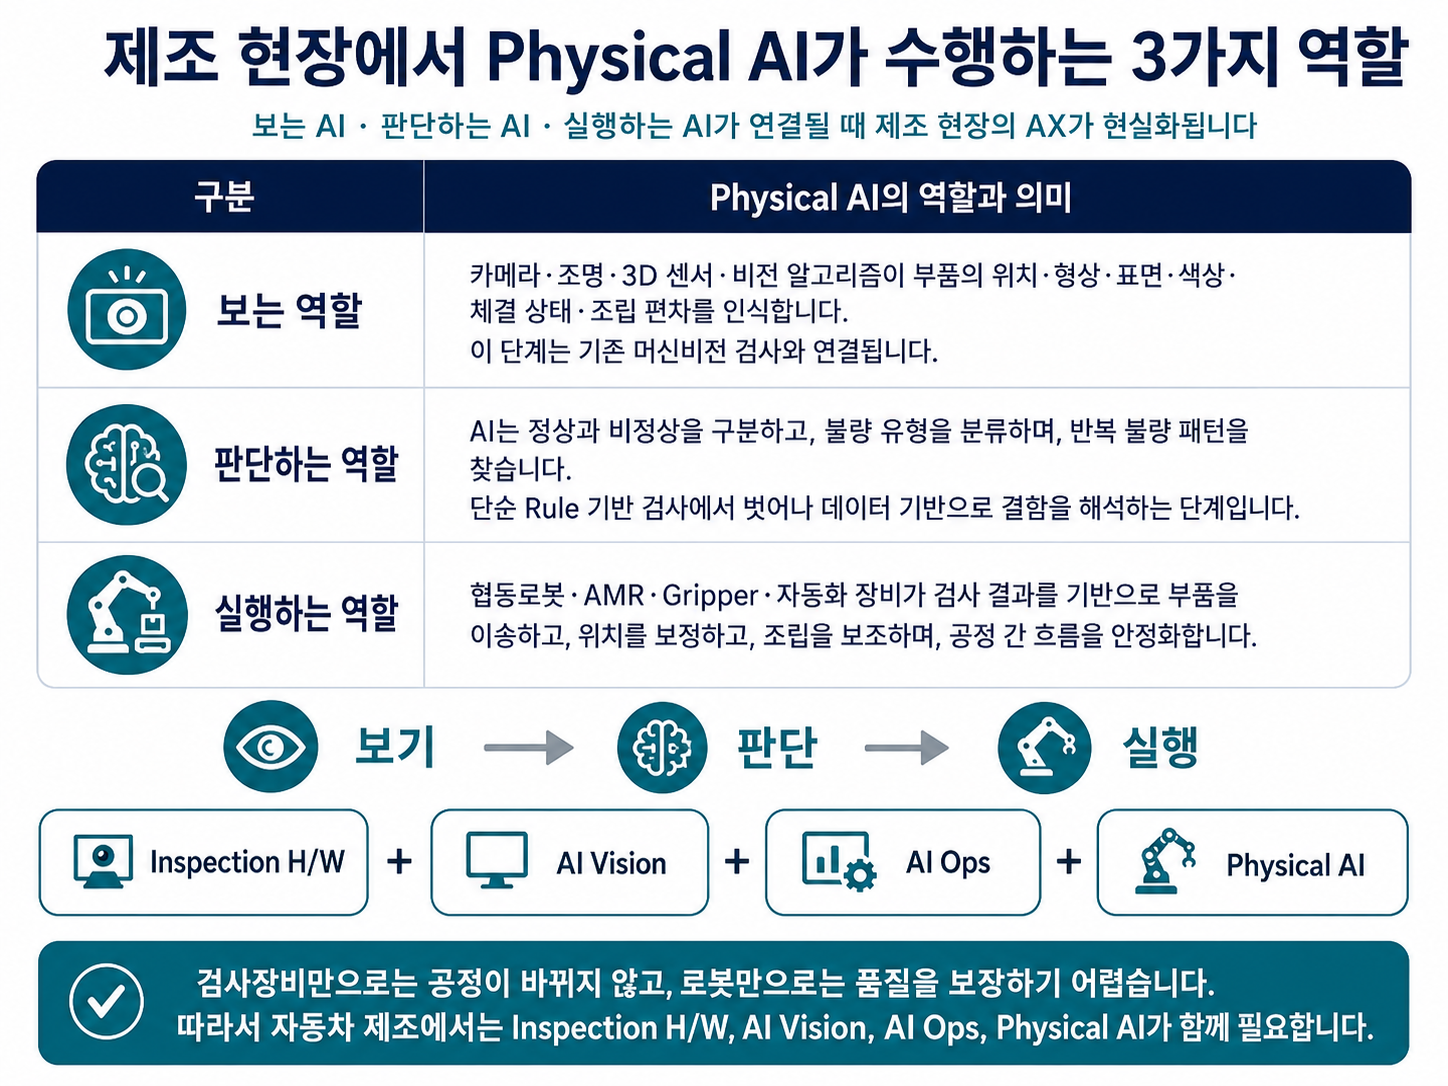
제조 현장에서 Physical AI는 세 가지 역할을 수행합니다.
첫 번째는 보는 역할입니다.
카메라, 조명, 3D 센서, 비전 알고리즘이 부품의 위치, 형상, 표면, 색상, 체결 상태, 조립 편차를 인식합니다. 이 단계는 기존 머신비전 검사와 연결됩니다.
두 번째는 판단하는 역할입니다.
AI는 정상과 비정상을 구분하고, 불량 유형을 분류하며, 반복 불량 패턴을 찾습니다. 단순 Rule 기반 검사에서 벗어나 데이터 기반으로 결함을 해석하는 단계입니다.
세 번째는 실행하는 역할입니다.
협동로봇, AMR, Gripper, 자동화 장비가 검사 결과를 기반으로 부품을 이송하고, 위치를 보정하고, 조립을 보조하며, 공정 간 흐름을 안정화합니다.
이 세 가지가 연결될 때 제조 현장의 AX가 현실화됩니다.
검사장비만으로는 공정이 바뀌지 않습니다.
로봇만으로는 품질을 보장하기 어렵습니다.
데이터만으로는 물리적 공정을 실행할 수 없습니다.
따라서 자동차 제조에서는 Inspection H/W, AI Vision, AI Ops, Physical AI가 함께 필요합니다.
6. 자동차 제조 자동화는 검사에서 조립으로 고도화된다
자동차 제조공정에서 Physical AI는 단계적으로 확산될 가능성이 높습니다.
첫 번째 단계는 검사 위주의 협동로봇 도입입니다.
이 단계에서는 로봇이 카메라, 조명, 센서를 탑재하고 부품의 외관, 위치, 조립 상태를 검사합니다. 자동차 램프, 내외장 부품, 전장부품, 배터리 부품처럼 검사 항목이 다양하고 작업자 편차가 발생하기 쉬운 영역에서 먼저 적용될 수 있습니다.
두 번째 단계는 검사와 조립의 결합입니다.
로봇이 단순히 불량을 찾는 데서 끝나지 않고, 검사 결과를 기반으로 부품 위치를 보정하거나, 조립 상태를 확인하거나, 체결 전후 품질을 확인하는 역할까지 수행합니다. 이 단계에서는 협동로봇이 검사장비이면서 동시에 공정 실행 장비가 됩니다.
세 번째 단계는 협동로봇 고도화입니다.
부품을 인식하고, 잡고, 위치를 맞추고, 체결하고, 다시 검사하는 공정이 하나의 흐름으로 연결됩니다. 자동차 조립과 부품 조립 영역으로 적용 범위가 넓어집니다.
네 번째 단계는 휴머노이드 기반 무인화입니다.
장기적으로 완성차 제조공정에서는 휴머노이드가 일부 반복적이고 고난도인 작업을 수행할 수 있습니다. 다만 모든 공정이 동일한 속도로 휴머노이드화되지는 않을 것입니다.
피아이이 IR Deck도 자동차 제조공정에서 조립과 검사가 결합된 Physical AI 장비 도입이 현실화되고 있으며, 검사 위주의 협동로봇에서 자동차 조립·부품 조립 협동로봇, 이후 휴머노이드 기반 무인화로 고도화되는 흐름을 제시하고 있습니다.